


 المنزل /
لماذا تستخدم صناديق التروس السيكلويدية في الروبوتات?
ناقل حركة داخلي مطاطي: اقرأ ملف تحميل الدفعات, ليس فقط موتور كيلوواط
22 أكتوبر, 2026
وصلة ناقل الحركة الصناعي الساخن بعد المحاذاة الباردة: ما الذي يجب التحقق منه
22 أكتوبر, 2026
محرك الدوران الهيدروليكي لا يدور: محرك منفصل, أعطال الفرامل وناقل الحركة
22 أكتوبر, 2026
تغييرات فجوة التقويم: ما الذي يجب أن يستوعبه وصلة المحرك?
22 أكتوبر, 2026
تستخدم صناديق التروس السيكلويدية في الروبوتات لأنها توفر نسب اختزال عالية (30:من 1 إلى 300:1) في مرحلة واحدة مضغوطة مع رد فعل عكسي منخفض جدا, الصلابة الالتوائية العالية, وتحمل استثنائي لحمل الصدمات — وهو بالضبط ما تحتاجه المفاصل الروبوتية لدقة, الحركة القابلة للتكرار تحت الأحمال المتغيرة. تلامس التلامس متعدد الأسنان يوزع القوة عبر العديد من الأسطح, لذا ينجون من البدايات المفاجئة, التوقفات, وانعكاسات الاتجاه الشائعة في التشغيل الروبوتي.
النقاط الرئيسية المستخلصة
- تحقق صناديق التروس السيكلويدية نسب مرحلة واحدة بدءا من 30:من 1 إلى 300:واحد مع ارتداد عكسي منخفض يصل إلى ≤1 دقيقة قوسية, مما يتيح تحديد مفاصل روبوتية بدقة.
- يوزع التلامس متعدد الأسنان الحمل عبر العديد من الأسطح, مما يمنح محركات السيكويد تحمل تحمل الصدمات حتى 5 أضعاف عزم الدوران الاسمي — مثالي لفعاليات التشغيل/التوقف والازدحام الروبوتية.
- تصميم الكامات الغريب مع التلامس الدوار يقلل من التآكل والارتداد مع تعظيم الصلابة, تتفوق على صناديق التروس الكوكبية تحت الأحمال الصادمة.
- تهيمن المحركات الدائرية على الروبوتات الصناعية عالية الحمولة; تظل المحركات التوافقية مفضلة للروبوتات الأخف وزنا (حمولة 1–20 كجم) حيث تكون نسبة الدقة إلى الوزن هي الأهم.
ما هو ناقل الحركة السيكوري?
ناقل الحركة السيكلويدي هو مخفض سرعة مضغوط يستخدم كامة غير مركزية لتدوير قرص أو قرصين سيكليويديين ضد دبابيس حلقية ثابتة, تحويل المدخل عالي السرعة إلى عزم دوران عالي, خرج منخفض السرعة عبر التلامس المتدحرج. وهو واحد من ثلاثة أنواع رئيسية من التروس المستخدمة في الروبوتات الصناعية, إلى جانب موجة الإجهاد (الهارمونيك) المحركات ومحركات التروس الكوكبية.
ينتمي ناقل الحركة السيكولوجي إلى عائلة من مكونات نقل الطاقة التي تخدم الأتمتة الصناعية, التعامل مع المواد, وآلات المعالجة. ما وراء الروبوتات, تستخدم صناديق التروس الدائرية على نطاق واسع في العديد من التطبيقات الصناعية حيث مضغوط, يتطلب الأمر تقليل عزم الدوران العالي.
كيف يعمل ناقل الحركة السيكوري?
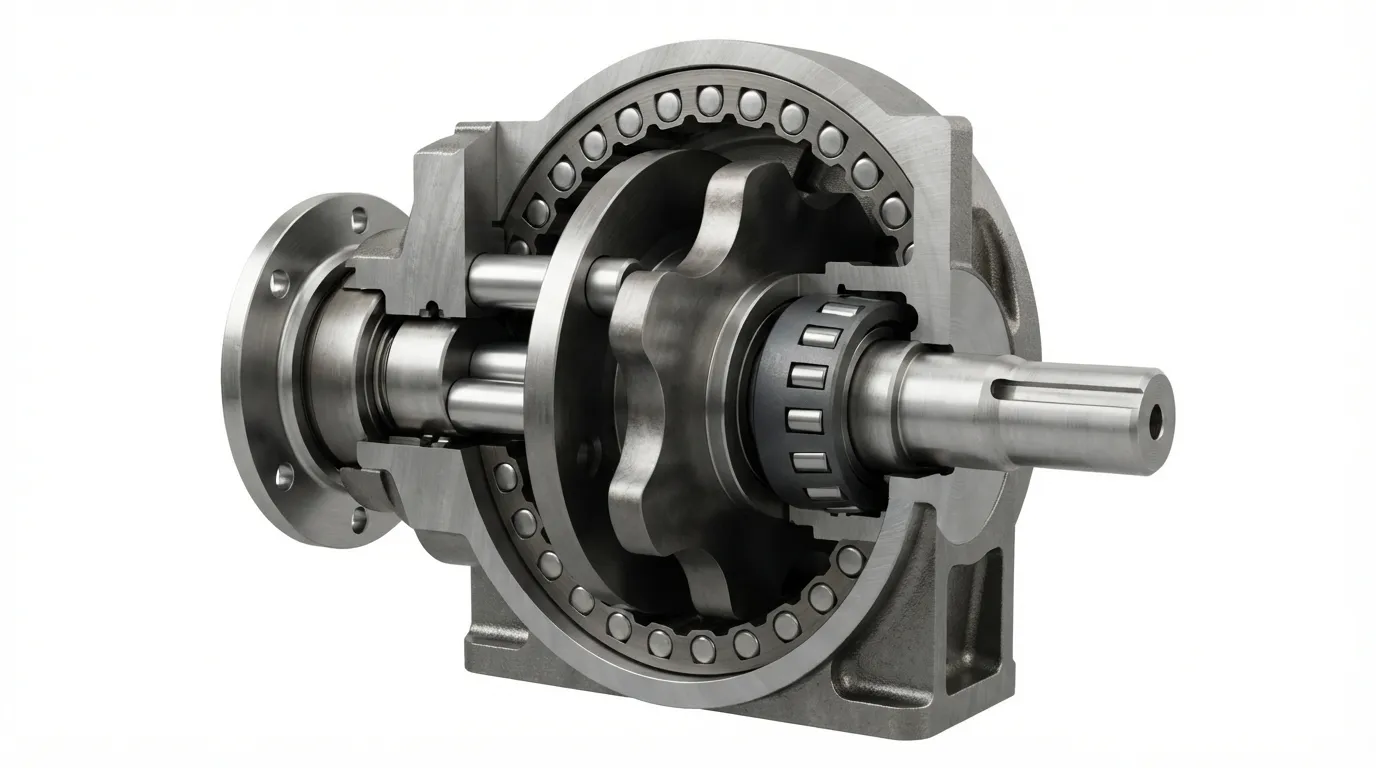
يعمل صندوق التروس السيكولوجي عن طريق تحويل حركة دوران عمود الإدخال إلى حركة أبطأ, حركة مدارية ذات عزم دوران أعلى لقرص أو أكثر من الأقراص الدائرية, والتي تدفع عمود الإخراج عبر مجموعة من دبابيس الإخراج.
يتبع مبدأ العمل هذه الخطوات:
- دوران عمود الإدخال: يدور عمود الإدخال محمل غير مركزي مثبت في مركزه.
- حركة الكام الإكسنتريكية: المحمل الغريب يجبر القرص السيكليوي على الدوران بدلا من الدوران ببساطة, مما يخلق حركة دائرية غير مركزية.
- تفاعل القرص السيكويدي: بينما يدور القرص حول القرص, يتفاعل ملف التصوير المفصوص مع دبابيس حلقية ثابتة مثبتة على غلاف علبة التروس.
- تقدم دبوس دبوس: كل دورة كاملة للقرص تقدم نقطة الاشتباك بجزء واحد, مما يجبر القرص على الدوران قليلا في الاتجاه المعاكس.
- استخراج دبوس الإخراج: دبابيس الإخراج, موضوعة عبر فتحات في القرص, التقاط هذا الدوران البطيء ونقله إلى عمود الإخراج.
- توليد النسبة: نسبة الاختزال تساوي عدد الأفصوص على القرص, مما يؤدي إلى تقليل السرعة.
وفقا ل IMSystems, إذا كان هناك 11 دبوسا ثابتا و10 فصوص على القرص السيكولوجي, يتم تقليل سرعة الإخراج بمقدار 10 أضعاف, ويتم زيادة عزم الدوران الخارجي عشرة أضعاف. هذا التصميم أحادي المرحلة يحقق نسب من 30:1 حتى 300:1.
اعتبار تصميم واحد: الحركة المدارية للقرص السيكولوجي تخلق اهتزازا. يعوض المهندسون ذلك بإعدادات ثنائية القرص., حيث يتم تركيب قرصين بزاوية 180 درجة عن بعضهما لإلغاء اختلال توازن بعضهما البعض, لكن هذا يزيد من الحجم والوزن.
لماذا تستخدم صناديق التروس الدائرية في الوصلات الروبوتية?
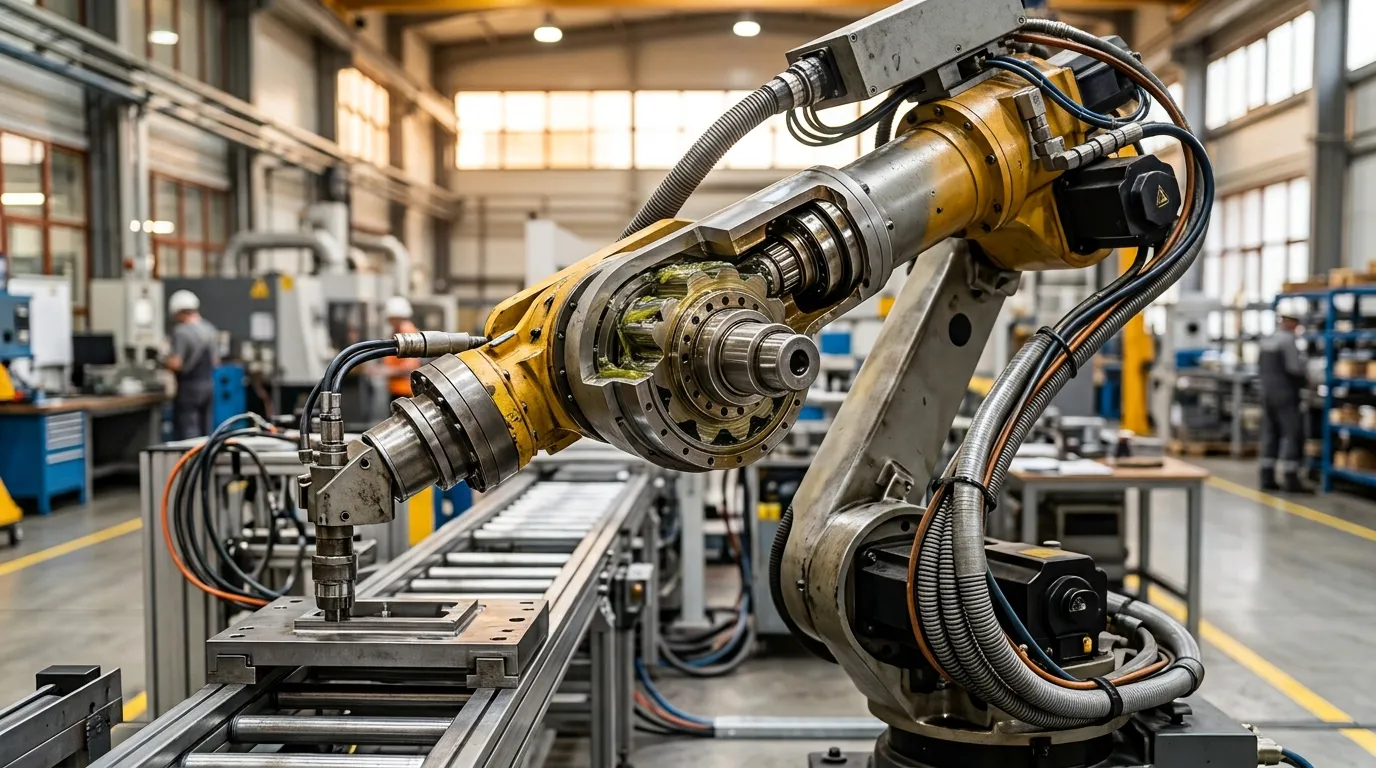
تتطلب المفاصل الروبوتية كثافة عزم دوران عالية, رد فعل ضئيل, الصلابة العالية, والقدرة على تحمل أحمال الصدمات في الحزمة المدمجة — توفر صناديق التروس السيكلويدية الأربعة جميعها من خلال تصميمها الفريد متعدد الأسنان مع التلامس الدوارة.
وفقا لكون درايف, تتحمل المحركات الدائرية عزم دوران عالي مع ارتداد عكسي بسيط وتستخدم في الأذرع الروبوتية, المشغلات, وأنظمة التحكم في الحركة حيث يتطلب الأمر تقليل التروس الصغير والأداء العالي. يقلل التلامس الدحرج بين أسنان التروس السيكلويدية من خطر التآكل, مما أتاح الأحمال الثقيلة دون فشل.
يوضح الجدول أدناه ميزات تصميم صناديق التروس السيكلويدية مع الفوائد المحددة التي تقدمها في المفاصل الروبوتية:
| ميزة التصميم | كيف يعمل | الفائدة الروبوتية |
|---|---|---|
| قرص الكامة الدائري اللامركزي | نسبة عالية مدمجة أحادية المرحلة | انخفاض عالي في غلاف المفاصل المشدود |
| تلامس متعدد الأسنان في التدحرج | توزيع الحمل عبر العديد من الأسطح | الصلابة الالتوائية العالية, تحمل الصدمات |
| التلامس المتدحرج (لا تنزلق) | تآكل بسيط, لا يوجد فجوة بين الأسنان | تستمر ردود الفعل السلبية شبه الصفرية حول الحياة |
| تصميم القرص المزدوج | الأقراص الدورانية العكسية تلغي الاهتزاز | حركة ناعمة بسرعات متفاوتة |
الشبكة متعددة الأسنان هي الميزة الأساسية. عندما يغير ذراع روبوتي اتجاهه تحت الحمل الثقيل, يوزع صندوق التروس السيكويدي الحمل عبر العديد من الأسطح المتدحرجة في نفس الوقت. كما أشار أحد خبراء الروبوتات, وهذا يوفر "عزم دوران عالي, حركة سلسة, وقليل جدا من رد الفعل السلبي" حتى أثناء الانعكاسات السريعة في الاتجاه. علبة تروس كوكبية تحت نفس الظروف كانت ستركز الإجهاد على سن ترس واحد, المخاطرة بالأضرار.
ما هي عيوب أو قيود صناديق التروس الدائرية?
لصناديق التروس السيكلويدية عيوب — الاهتزاز الناتج عن الحركة المدارية, تكلفة أعلى من وحدات الكواكب, وإمكانية الارتداد المحدودة عند النسب العالية — لكن هذه مقاسات مقبولة في الوصلات الروبوتية عالية الحمولة حيث تكون الدقة والمتانة أكثر أهمية.
القيود الرئيسية وسياقها الهندسي:
- الاهتزاز: الحركة المدارية للقرص السيكولوجي تخلق اهتزازات فطرية. تصميم القرص المزدوج يقلل من ذلك لكنه لا يلغي; يجب على مصممي الروبوتات أخذ ذلك في الاعتبار في المحاور عالية السرعة.
- التكلفة: وفقا لكون درايف, عادة ما تكون التروس السيكلويدية أغلى في التصنيع من البدائل الكوكبية. لكن, توفر وفورات طويلة الأمد من خلال المتانة, تقليل الصيانة, وكفاءة أعلى في التطبيقات المتطلبة.
- قيود قابلية الرجوع للخلف: عند نسب اختزال عالية, الاحتكاك والآلية اللامركزية يجعلان القيادة للخلف صعبة. يعد هذا ميزة أمان لحمل الأحمال لكنه يحد من تطبيقات استعادة الطاقة.
- التعقيد: تجعل التصنيع الدقيق المطلوب للأقراص الدائرية والمكونات اللامركزية تصنيعها أكثر تعقيدا من مجموعات التروس الكوكبية البسيطة.
بالنسبة للمهندسين، مقارنة التكاليف عبر أنواع صناديق التروس, فهم التكلفة الإجمالية للملكية أهم من سعر الشراء الأولي في التطبيقات الروبوتية.
هل يمكنك تشغيل ناقل حركة سيكوري للخلف?
بعض صناديق التروس السيكلويدية يمكن أن تكون مدفوعة للخلف عند نسب تخفيض أقل, لكن الاحتكاك والآلية الخارجية يجعلان الدفع للخلف صعبا عند نسب أعلى — وهي خاصية مفيدة لحمل الحمل لكنها تقيد استعادة الطاقة أو الحركة المتوافقة.
وفقا ل IMSystems, عند نسب التروس المنخفضة, بعض الأقراص السيكلويدية يمكن أن تكون قابلة للرجوع إلى الوراء, يسمح باسترداد الطاقة والامتثال في الأنظمة الروبوتية. وهذا يعني أن علبة التروس يمكن قيادتها من جانب الخرج تحت ظروف معينة. لكن, مع زيادة نسبة الاختزال, يدمج الاحتكاك الداخلي والميزة الميكانيكية لآلية الخارج مركزية لمقاومة الحركة العكسية.
لمصممي الروبوتات, هذه القابلية للارتكاف الشرطي هي سلاح ذو حدين:
- الميزة: تحافظ صناديق التروس الدائرية عالية النسبة على الأحمال بإحكام عند إزالة الطاقة, وتعمل كفرامل بدون معدات إضافية.
- القيود: لا يمكن استخدام علبة التروس لاستعادة الطاقة في الأنظمة التجديدية, ولن يوفر الامتثال القابل للرجوع اللازم لبعض التطبيقات التعاونية أو التي تتحكم بها القوة.
المحركات السيكلويدية مقابل الهارمونية في الروبوتات
تهيمن المحركات التوافقية على أذرع الروبوتات الخفيفة الوزن (حمولة 1–20 كجم) حيث تكون نسبة الدقة إلى الوزن حاسمة; تتفوق صناديق التروس الدائرية في الروبوتات ذات الحمولة العالية حيث تحمل الصدمات, الصلابة, والمتانة تحت الأحمال الثقيلة أمران أساسيان.
وفقا لمجلة فرونتيرز إن روبوتات والذكاء الاصطناعي, الأنواع الرئيسية من التروس المستخدمة في الروبوتات الصناعية هي محركات موجات الإجهاد (عادة ما تسمى المحركات التوافقية), المحركات السيكلويدية, ومحركات التروس الكوكبية. يعتمد الاختيار بينها على فئة حمولة الروبوت وظروف التشغيل.
| السمة | ناقل الحركة السيكولوجي | هارمونيك درايف |
|---|---|---|
| نسبة الاختزال | 30:1–300:مرحلة واحدة | عالي (نموذجي 50:1–160:1) |
| رد الفعل العكسي | ≤1 آرك مين ممكن | شبه صفر |
| كثافة العزم | ممتاز | ممتاز (أخف) |
| تحمل حمل الصدمات | ممتاز (حتى 5x اسمي) | معتدل (فليكسبلاين هش) |
| الاهتزاز | بعض (الحركة المدارية) | منخفض |
| التكلفة | أعلى من كوكبي | أعلى من كوكبي |
| أفضل نطاق حمولة | الروبوتات عالية الحمولة | روبوتات تزن من 1 إلى 20 كجم |
| الصيانة | انخفاض التآكل, مستدام | إرهاق الفليكسبلاين مع مرور الوقت |
ظهر نمط واضح في الروبوتات الصناعية: تستخدم التروس السيكلويدية على نطاق واسع في الروبوتات ذات الحمولة العالية, بينما تهيمن موجات الإجهاد أو المحركات التوافقية على العديد من مفاصل الروبوتات في الروبوتات ذات الحمولة المنخفضة (1–20 كجم). الوزن الأخف للمحرك التوافقي وعدم وجود رد فعل شبه معدوم يجعلانه جذابا للمحركات الصغيرة, بالكاد, الشعارات الدقيقة. تصبح صناديق التروس السيكلويدية الخيار المفضل عندما يضطر الروبوت لتحمل أحمال أثقل, النجاة من أحداث الصدمة, وتحافظ على الدقة طوال عمر الخدمة الأطول.
لمقارنة أكثر تفصيلا بين هذين النوعين من الأقراص, راجع دليلنا على ناقل الحركة السيكلويدي مقابل الدفع التوافقي.
صناديق التروس السيكلويدية مقابل الكوكبية في الروبوتات
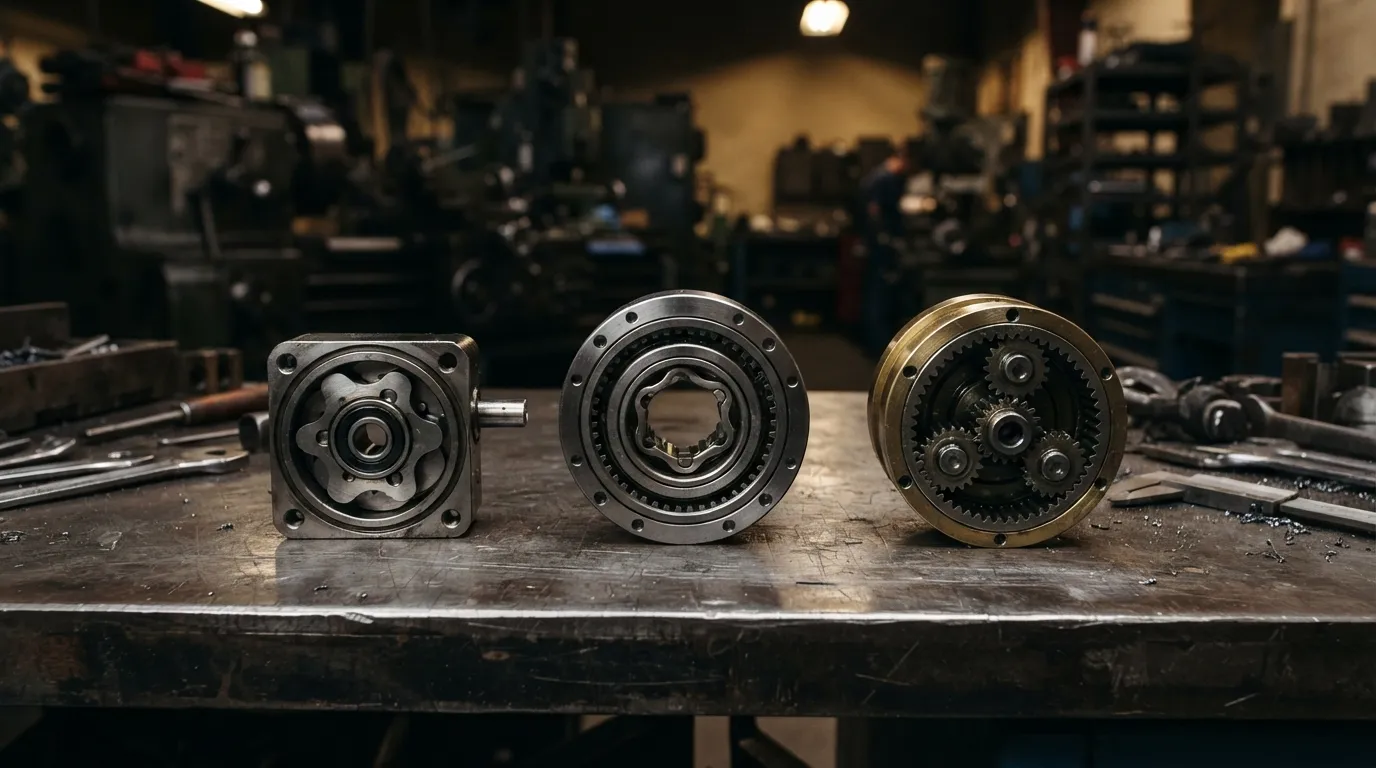
صناديق التروس الكوكبية تقدم تكلفة أقل, كفاءة أعلى, واهتزاز أقل, لكن صناديق التروس السيكلويدية هي الخيار القياسي عندما تنجو وحدة كوكبية من الأحمال المستقرة لكنها تفشل بسبب الأحمال الصادمة, مباريات الشركات الناشئة, أو انعكاسات الاتجاه المتكررة.
كما يشرح فيرجيلي, محرك المحرك السيكولوجي هو "الخيار القياسي عندما ينجو ناقل الحركة الكوكبي من الحمل الثابت لكنه يتشقق بسبب حدث بدء التشغيل أو التعطل." هذا التمييز ضروري للتطبيقات الروبوتية حيث يبدأ المفصل كثيرا, التوقفات, الخلفيات, أو يواجه مقاومة.
| السمة | ناقل الحركة السيكولوجي | علبة التروس الكوكبية |
|---|---|---|
| نسبة الاختزال | 30:1–300:مرحلة واحدة | 3:1–100:1 لكل مرحلة |
| رد الفعل العكسي | ≤1 آرك مين ممكن | 3–10 دقائق قوسية نموذجية |
| تحمل حمل الصدمات | ممتاز (حتى 5x اسمي) | معتدل (تقشر أسنان التروس) |
| كثافة العزم | أعلى لكل وزن | أقل لكل وزن |
| الكفاءة | جيد, أقل قليلا | ممتاز |
| الاهتزاز | بعض (الحركة المدارية) | منخفض |
| التكلفة | أعلى | الأسفل |
| أفضل استخدام | أحمال الصدمات, دقة عالية | الحمل المستمر, السرعة العالية |
صناديق التروس الكوكبية هي الخيار الصحيح عندما يكون الحمل متوقعا, السرعة عالية, وكفاءة التكلفة أولوية. تبرر صناديق التروس السيكلويدية تكلفتها الأعلى عندما يجب على المفصل امتصاص أحمال الصدمات, حافظ على رد فعل سلبي منخفض جدا, أو تعمل لسنوات دون صيانة مرتبطة بالارتداد.
لمقارنة تقنية معمقة بين هذين التصميمين, انظر إلى ناقل الحركة الكوكبي مقابل السيكلويد التحليل.
كيفية اختيار علبة تروس سيكلويدية لمفصل روبوت
اختر علبة تروس دائرية عن طريق تحديد نسبة التخفيض, رد الفعل العكسي, الصلابة الالتوائية, عزم الدوران المستمر وذروة العزم, السرعة, وتكوين التركيب — بهذا الترتيب من الأولوية لمعظم المفاصل الروبوتية.
تتبع عملية الاختيار تسلسلا منطقيا:
- تحديد نسبة التقليل المطلوب مطابقة سرعة المحرك مع سرعة المفصل المطلوبة. تغطي صناديق التروس الدائرية أحادية المرحلة 30:من 1 إلى 300:1.
- حدد تحمل الارتداد استنادا إلى متطلبات دقة التموضع. للتطبيقات الروبوتية عالية الدقة, استهدف أن يكون الارتداد أقل من 3 دقائق قوسية (0.05 درجات), وفقا لشركة أركتوس روبوتكس.
- حساب متطلبات صلابة الالتواء بناء على الحمل والانحراف المقبول تحت عزم الدوران الأقصى.
- تعريف عزم الدوران المستمر وذروة العزم للتطبيق. للرجوع إليها, سلسلة GAM GCL من صناديق التروس الروبوتية الدائرية توفر عزم سمي يتراوح بين 167 إلى 4410 نيوتن متر عبر نطاق أحجامها.
- تحقق من تصنيفات السرعة — صناديق التروس الدائرية لها سرعات إدخال قصوى يجب ألا تتجاوزها.
- تأكيد قيود الحجم والوزن لغلاف مفصل الروبوت.
- اختيار تكوين التركيب — الحافة, العمود, أو يجب أن تتطابق خيارات السبطانة المجوفة مع تصميم المفصل.
- مراجعة الكفاءة والتكلفة الموازنات مقابل دورة عمل التطبيق.
للحصول على إرشادات مفصلة حول عملية الاختيار, انظر كيفية اختيار مخفض سيكلويد.
الحكم النهائي — متى تختار السايكويد بدلا من الهارموني أو الكوكب
اختر السيكلويد للروبوتات ذات الحمولة العالية, المحاور المعرضة للصدمات, أو عندما يكون عمر الخدمة الطويل مع صيانة قليلة أمرا بالغ الأهمية; اختر الهارمونيك للأسلحة الخفيفة الدقيقة; اختر كوكبي للحالة المستقرة, تطبيقات حساسة للتكلفة.
تلخص ثلاث قواعد قرار الإرشادات الهندسية:
- اختر السيكلويد عندما: يتعامل الروبوت مع حمولات عالية, يتعرض المفصل لأحمال صدمة أو انعكاس متكرر في الاتجاه, أو أن التطبيق يتطلب رد فعل عكسي أقل من 3 دقائق قوسية مع عمر خدمة طويل.
- اختر الهارمونيك (موجة الإجهاد) عندما: الروبوت ينتمي إلى فئة الحمولة من 1 إلى 20 كجم, الوزن مهم جدا, والتطبيق يتطلب رد فعل شبه معدوم في حزمة خفيفة الوزن.
- اختر كوكبي عندما: الحمل ثابت, الأحداث الصادمة نادرة, السرعة عالية, والتكلفة الابتدائية هي القيد الأساسي.
يكسب صندوق التروس السيكلويدي مكانته في المفاصل الروبوتية لأنه يحل أصعب مشكلة هندسية في حركة الروبوتات: يجمع بين تقليل عالي, دقة عالية, ومتانة عالية في عبوة مدمجة يمكنها الصمود أمام إساءة التشغيل الصناعي في العالم الحقيقي.
تصمم وتصمم مينغي مخفضات الدواسات الدائرية ومعدات نقل الطاقة الأخرى في مصنعها المزود بCNC. للحصول على إرشادات هندسية خاصة بتصميم مفصل الروبوت الخاص بك, تواصل مع فريق مينغيي.
شارك على وسائل التواصل الاجتماعي:


تواصل معنا
في هذا المقال
ناقل حركة داخلي مطاطي: اقرأ ملف تحميل الدفعات, ليس فقط موتور كيلوواط
22 أكتوبر, 2026
وصلة ناقل الحركة الصناعي الساخن بعد المحاذاة الباردة: ما الذي يجب التحقق منه
22 أكتوبر, 2026
محرك الدوران الهيدروليكي لا يدور: محرك منفصل, أعطال الفرامل وناقل الحركة
22 أكتوبر, 2026
تغييرات فجوة التقويم: ما الذي يجب أن يستوعبه وصلة المحرك?
22 أكتوبر, 2026