


 المنزل /
ناقل الحركة السيكلويدي مقابل الدفع الهارموني: الاختلافات في تطبيقات الروبوتات
محرك تروس بزاوية قائمة: مطابقة الإمداد الكهربائي, السرعة المتغيرة والفرملة
26 أكتوبر, 2026
التخطيط لتركيب مخفض الميل: تحويل متطلبات العمود إلى تخطيط عملي للقيادة
26 أكتوبر, 2026
اختيار ناقل حركة رافعة علوية بناء على وظيفة الرفع أو السفر
26 أكتوبر, 2026
استبدال ناقل الحركة الصناعي الدودمي: ما الذي يجب الاحتفاظ به وما الذي يجب إعادة تقييمه
25 أكتوبر, 2026
إذا كنت تختار بين ناقل حركة دائري ومحرك هارموني لمفصل روبوتي, الإجابة المختصرة هي: الدراجات التوافقية تفوز عند المضغوط وعدم وجود رد فعل شبه معدوم للمحاور الأخف مثل المعصمين, بينما تسود صناديق التروس السيكلويدية على تحمل الصدمات, الصلابة, وعمر المحاور الثقيلة مثل القواعد والكتفين. كلاهما يوفر نسب تخفيض عالية في مرحلة واحدة, لكنهم يحققون ذلك من خلال آليات مختلفة جذريا تناسب المفاصل والدورات الوظيفية المختلفة.
النقاط الرئيسية:
- فرق الآلية: تستخدم المحركات التوافقية مولد موجات, فليكسبلاين, ومنحنيات دائرية; تستخدم المحركات الدائرية محمل غير مركزي وقرص دائري مع دبابيس متحركة — مما يؤدي إلى أنماط فشل وخصائص تحميل مختلفة.
- الصلابة & صدمة: توفر محركات السيكويد صلابة التواء أعلى ومقاومة أعلى لحمل الصدمات (حتى ~5× عزم الدوران المصنف), مما يجعلها أفضل للوصلات الثقيلة أو المحملة بالصدمات.
- رد الفعل العكسي: توفر محركات الهارمونيك عملية حقيقية بدون ارتداد عكسي; المحركات السيكلويدية تحقق رد فعل عكسي منخفض جدا (قريب من الصفر عند التحميل المسبق) لكن ليس صفرا رياضيا.
- الكفاءة: عادة ما تحقق المحركات الدائرية كفاءة أعلى بنسبة تتراوح بين 3–5٪ مقارنة بالمحركات التوافقية (85–92٪ مقابل 70–85٪) بسبب تقليل الاحتكاك المنزلق.
- رسم محاورة الروبوت: تروس موجات الإجهاد تهيمن على المعصمين, المرفقين, والوصلات المضغوطة; المحركات الدائرية تناسب القواعد, الأكتاف, والمحاور ذات القصور الذاتي العالي حيث يكون حمل الصدمة والحياة أهم من الوزن.
ما هو ناقل الحركة السيكوري?
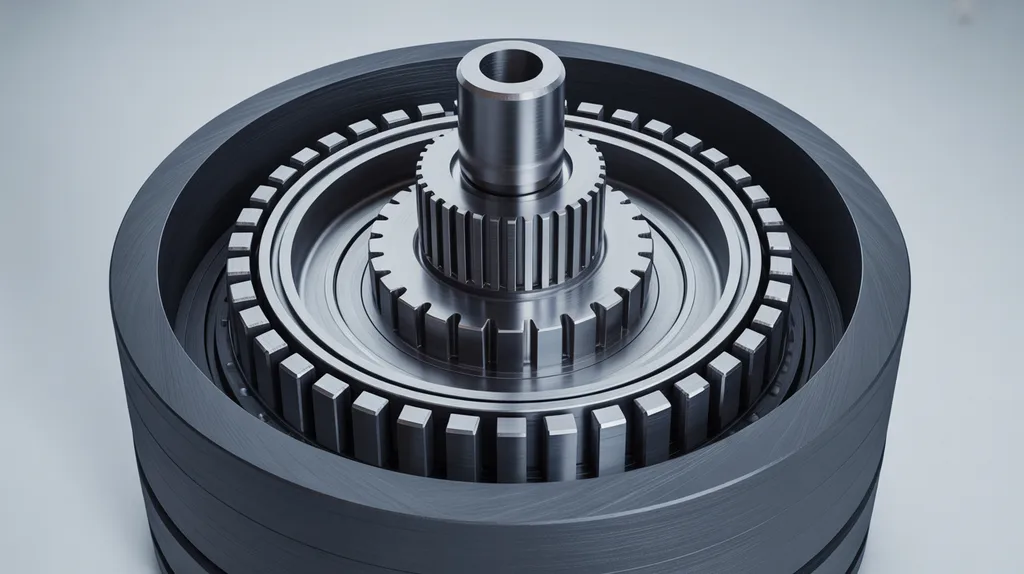
A ناقل الحركة السيكويدي (ويسمى أيضا محرك السيكولوجي أو المخفض السيكلويدي) هي آلية لتقليل السرعة تستخدم محمل غير مركزي لتشغيل قرص أو أكثر من الأقراص الدائرية, والتي تدور ضد دبابيس التروس الحلقية لتحويل المدخلات عالية السرعة إلى عزم دوران عالي.
المكونات الرئيسية هي:
- محمل/كامة إكسنتريك — مركبة على عمود الإدخال, يخلق شخصا غريبا (خارج المركز) الحركة
- قرص سيكويد(s) — قرص أو قرصان مفصيين يتدحرجان داخل الغلاف
- دبابيس وبكرات التروس الدائرية — دبابيس ثابتة داخل الغلاف التي يلامسها القرص السيكوري
- دبابيس الإخراج — نقل الحركة المدارية إلى عمود الإخراج
لأن عدة أسنان على القرص السيكولوجي تبقى على اتصال بدبابيس ترس الحلقة في نفس الوقت, يتم توزيع الحمل عبر العديد من نقاط الاتصال. وفقا لكون درايف, يمنح هذا التصميم متعدد التلامس محركات السيكلويد مزايا طبيعية في مقاومة الصدمات, المتانه, وسعة عزم الدوران العالية. التلامس الدوار — وليس التلامس المنزلق — هو أيضا ما يجعل المحركات الدائرية أكثر كفاءة من المحركات التوافقية في معظم ظروف التشغيل.
تستخدم صناديق التروس السيكلويدية على نطاق واسع في التطبيقات الصناعية بدءا من أنظمة النقل إلى الآلات الثقيلة. للحصول على نظرة أوسع حول مكان تركيب هذه المخفضات عبر قطاعات مختلفة, راجع دليلنا ل تطبيقات علبة التروس الدائرية.
ما هو الدفع الهارموني (معدات موجة الإجهاد)?
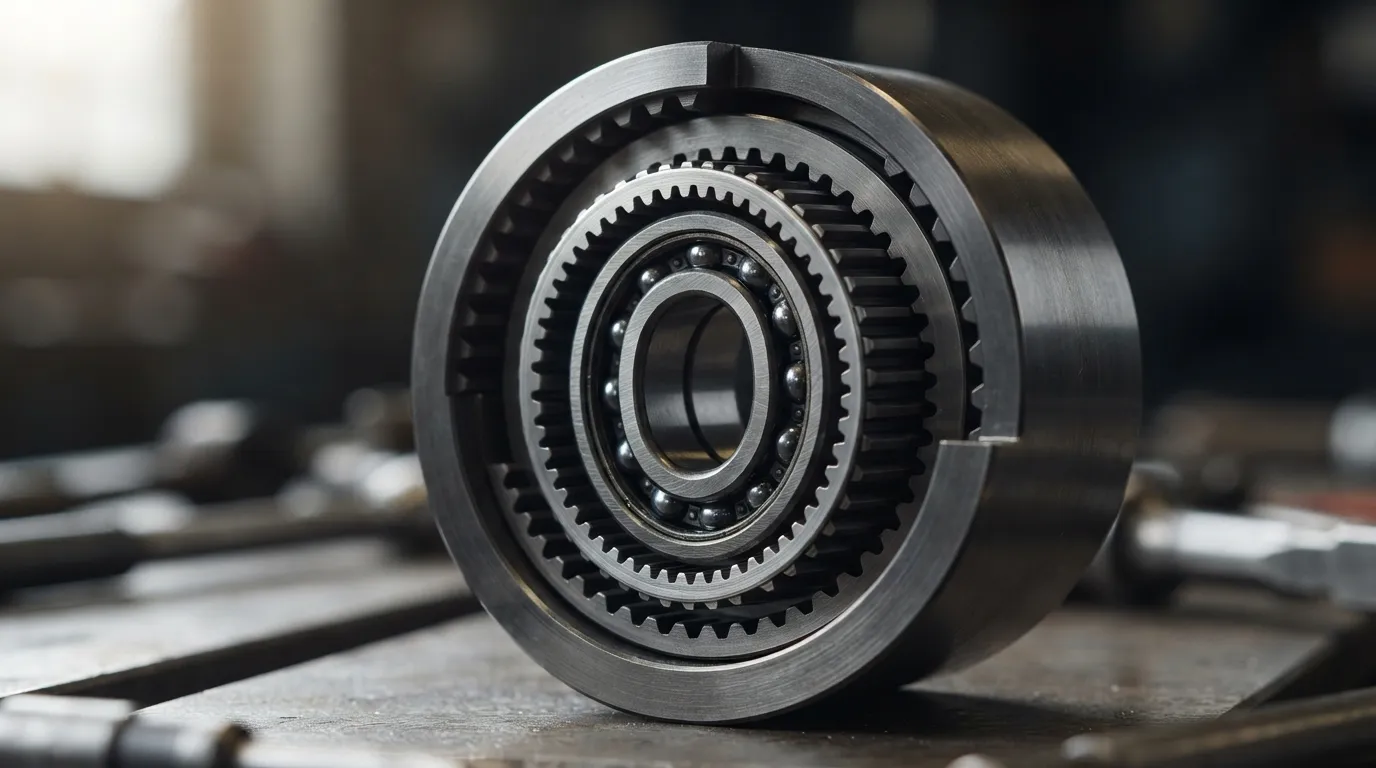
A الدفع التوافقي — وتسمى أيضا ترس موجة الإجهاد — هي آلية مدمجة لتقليل السرعة تستخدم مولد موجة لتشويه خط منحني مرن بشكل مرن مقابل تشويش دائري صلب, مما يخلق أسنانا متشابكة عند نقطتين متقابلتين.
المكونات الثلاثة الرئيسية هي:
- مولد الموجات — كامة بيضاوية مع محمل يناسب داخل فليكسبلين
- فليكسبلاين — جدران رفيعة, أسطوانة مرنة بأسنان خارجية على سطحها الخارجي
- الانحراف الدائري — حلقة صلبة ذات أسنان داخلية تتشابك مع فليكسبلاين
يدور مولد الموجة ويشوه فليكسبلاين بشكل مرن, مما يجعلها تتداخل مع المنحنية الدائرية عند نقطتين. لأن الأنبوب المرعوب يحتوي على أسنان أقل قليلا من المسار الدائري, كل دورة تتقدم في الخرج بزيادة صغيرة — مما ينتج انخفاضا عاليا في النسخة الواحدة, المرحلة المدمجة.
تم اختراع تقنية الدفع التوافقي بواسطة سي. دبليو.. موسر في عام 1957. وفقا لكون درايف, تفضل الأقراص التوافقية في التطبيقات التي تتطلب صفر رد فعل سلبي, دقة تموضع عالية, والحركة السلسة — خصوصا في مجال الروبوتات, الطيران والفضاء, والأجهزة الطبية. فليكسبلاين هو العنصر المحدد: تمكن تشوهها المرنة من التفاعل بدون ارتداد, لكنه أيضا المكون الأكثر عرضة للإرهاق مع مرور الوقت.
ناقل الحركة السيكلويدي مقابل الدفع الهارموني: مقارنة مباشرة
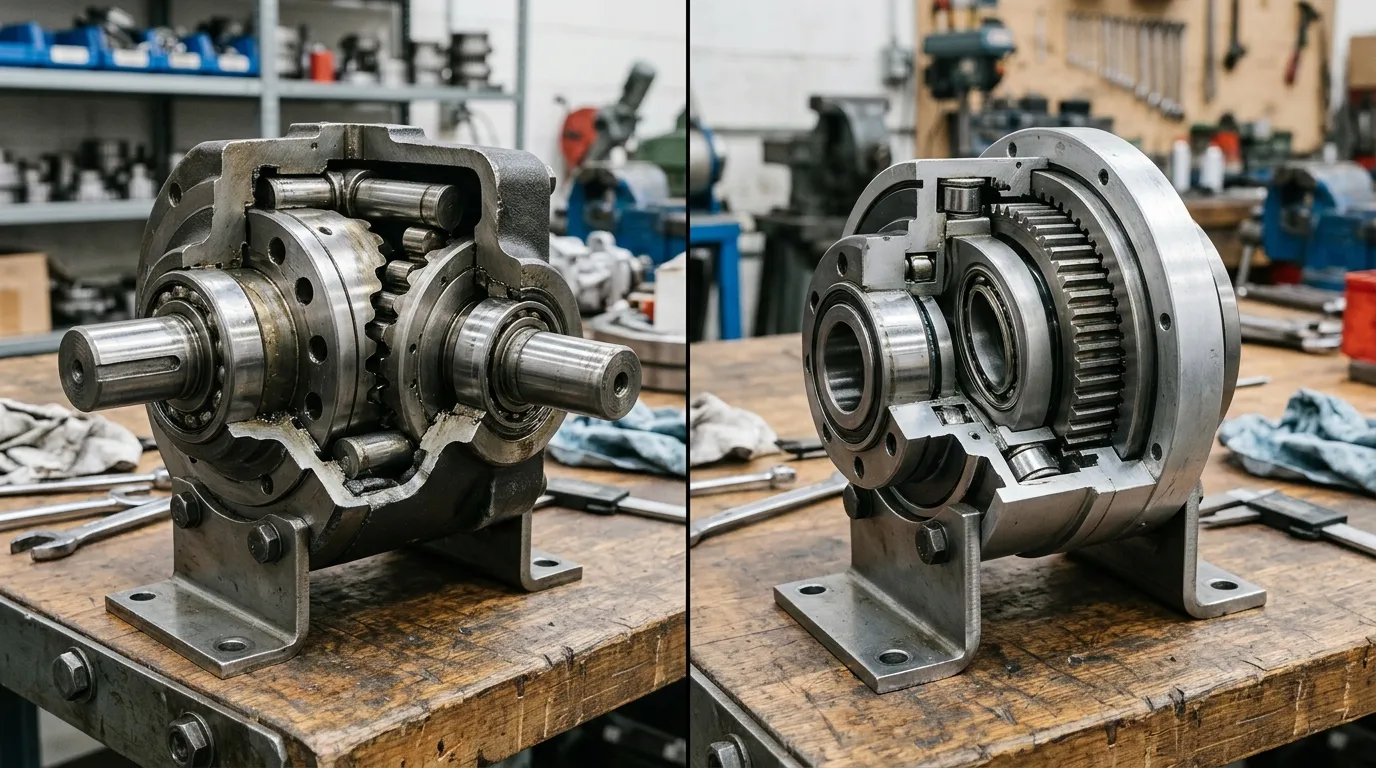
تختلف المحركات السيكلويدية والتوافقية بشكل جذري في رد الفعل العكسي, الصلابة, تحمل الصدمات, الكفاءة, وعمرها الافتراضي. تفضل محركات السيكلويد المتانة والأحمال الثقيلة, بينما تفضل المحركات التوافقية الدمج والدقة.
| المعلمة | ناقل الحركة السيكولوجي | هارمونيك درايف |
|---|---|---|
| رد الفعل العكسي | شبه صفر (يعتمد على التحميل المسبق) | الصفر الحقيقي (عن طريق التصميم) |
| الصلابة الالتوائية | عالي | معتدل (الامتثال لفليكسبلاين) |
| سعة حمل الصدمات | ممتاز (~5× عزم الدوران المصنف نموذجي) | محدود (خطر إرهاق فليكسبلاين) |
| الكفاءة | 85–92% | 70–85% |
| نسبة الاختزال | 30:من 1 إلى 300:1 | 30:من 1 إلى 300:1 |
| الحجم / الوزن | أكبر, أثقل | المضغوط, خفيف الوزن |
| العمر / الاستهلاك | طويل (الاتصال المتدحرج) | محدود (إرهاق فليكسبلاين) |
| الضوضاء | منخفض | منخفض |
| اتجاه التكلفة | معتدل | أعلى تاريخيا |
| أفضل فؤوس روبوتية ملاءمة | القاعدة, الكتف, المفاصل ذات القصور الذاتي العالي | المعصم, المرفق, الوصلات المضغوطة |
ولا توجد أي من التقنيتين بشكل عام "أفضل." الاختيار الصحيح يعتمد كليا على ما يجب أن يفعله المفصل — كم الحمل الذي يحمله, كم مرة يتعرض للتأثير, كم من المساحة المتاحة, ومستوى الدقة الذي يتطلبه التطبيق.
رد الفعل العكسي: صفر مقابل قريب من الصفر
تقضي المحركات التوافقية على ارتجاع الارتداد بالكامل من خلال التصميم الميكانيكي; المحركات السيكلويدية تحقق رد فعل عكسي منخفض جدا, والذي يصبح فعليا صفرا عند التحميل المسبق.
وفقا للايفوال درايف, تروس موجات الإجهاد تقدم عدم وجود أي رد فعل عكسي حقيقي من حيث التصميم, بينما توفر المحركات السيكلويدية استجابة عكسية منخفضة جدا تعتمد على التصميم والتحميل المسبق. عمليا, يمكن للقرص السيكالويدي المحمل مسبقا بشكل صحيح أن يؤدي أداء لا يميز عن القرص التوافقي في معظم تطبيقات تحديد المواقع. ومع ذلك, إذا كانت مواصفات التطبيق تتطلب "صفر رد فعل سلبي" كمتطلب صارم — على سبيل المثال, في معدات التشغيل الدقيقة أو الفحص — يعد الدفع التوافقي الخيار الوحيد الذي يضمن ذلك رياضيا.
الصلابة وتحمل الصدمات
محركات السيكلويد أكثر صلابة وأكثر تحملا للصدمات لأنها تستخدم نقاط تلامس متعددة متدحرجة توزع الحمل, بينما تعتمد المحركات التوافقية على خط مرن رفيع يمكن أن يتعب تحت الصدمات.
الفرق في الصلابة يأتي من فليكسبلاين نفسه. وفقا للايفوال درايف, عادة ما يمكن للمحركات السيكلويدية التعامل مع أحمال صدمات تصل إلى حوالي 5× عزم الدوران المصنف, بينما يدفع الهارمونيك تتعرض لخطر إرهاق فليكسبلين تحت نفس الظروف. يوفر التلامس الدوار في المحرك السيكويدي — حيث تدحرج الدبابيس الصلبة على القرص السيكولوجي — عمر خدمة طويل حتى في الأقراص الثقيلة, التطبيقات المعرضة للتأثير. في دافع هارموني, ينثني فليكسبلاين باستمرار أثناء التشغيل, وأحمال الصدمات المفاجئة يمكن أن تسرع من تشقق الإجهاد.
بالنسبة لمفاصل قاعدة الروبوتات والكتف التي يجب أن تتحمل القصور الذاتي العالي والتصادمات العرضية, هذا الاختلاف غالبا ما يكون حاسما.
الكفاءة تحت الحمل
المحركات السيكلويدية عادة ما تكون أكثر كفاءة بنسبة 3–5٪ من المحركات التوافقية لأنها تستخدم التلامس الدحرج بدلا من الاحتكاك المنزلق.
وفقا لباتسناب يوريكا, توفر المخفضات الدائرية الحديثة تقييمات كفاءة تتراوح بين 85–92٪, بينما تحقق محركات التوافقي نسبة 70–85٪ — أي فرق يتراوح بين 3–5 نقاط مئوية في ظروف التشغيل النموذجية. وجدت دراسة محكمة أجريت عام 2024 أيضا أن محركات السيكلويد والتروس الكوكبية تظهر عموما كفاءة أعلى من محركات موجات الإجهاد المماثلة.
هذه الفجوة في الكفاءة هي الأهم في ثلاثة سيناريوهات:
- الروبوتات التي تعمل بالبطارية, حيث يقلل كل واط من فقدان الطاقة من وقت التشغيل
- تطبيقات المهام المستمرة, حيث يسرع توليد الحرارة تآكل المكونات
- تطبيقات الاختزال العالي, حيث تتراكم خسائر الاحتكاك المنزلق
بالنسبة للمفاصل ذات الأحمال الثقيلة التي تعمل في دورات عالية الخدمة, فرق الكفاءة قد يعني درجات حرارة تشغيل أقل, عمر المكونات الأطول, ومتطلبات تبريد أصغر.
أي محاور الروبوتات تستخدم محركات سيكلويدية مقابل المحركات التوافقية?
في الروبوتات الصناعية, تهيمن الضربات التوافقية على المعصمين, المرفقين, والوصلات الدقيقة المدمجة; المحركات الدائرية تناسب القواعد, الأكتاف, والمحاور ذات الحمل الثقيل حيث يفوق تحمل الصدمات وعمرها الوزن والحجم.
وفقا لموقع سورس روبوتكس, المحركات التوافقية هي المعيار الصناعي لمعظم الأذرع الروبوتية الصناعية. ضغوطها وعدم وجود رد فعل عكسي يجعلها مثالية للصغار, مفاصل أسرع بالقرب من نهاية الذراع. ومع ذلك, وفقا للايفول درايف, المحركات السيكلويدية هي الأنسب لمفاصل القاعدة, المحاور الكبيرة, ووصلات ذات القصور الذاتي العالي حيث توفر صلابتها وتحملها للصدمات مزايا واضحة.
| محور الروبوت | التكنولوجيا النموذجية | لماذا |
|---|---|---|
| القاعدة / J1 | السيكلويدي | القصور الذاتي العالي, حمولات الصدمات, الصلابة حرجة |
| الكتف / J2 | السيكلويد أو RV | عزم دوران عالي, أحمال الجاذبية |
| الكوع / J3 | التوافقي أو الكوكبي | عزم الدوران المتوسط, الاندماج مهم |
| المعصم / J4–J6 | هارمونيك | التراكم, صفر رد فعل سلبي, الدقة |
| وصلات الكوبوت | هارمونيك | النعومة, قابلية الارتداد, التراكم |
| الصناعات الثقيلة | السيكلويد / RV | تحمل الصدمات, العمر الافتراضي, الصلابة |
النمط ثابت: كلما اقترب المفصل من القاعدة, كلما زادت احتمالية استخدام محرك سيكوري. تحمل مفاصل القاعدة والكتف الوزن الكامل للذراع والحمولة, اختبر أعلى عزم دوران, وتمتص أكبر قدر من الصدمة أثناء الانطلاق, التوقفات, والتصادمات. تدمجية محرك الهارمونيك أقل أهمية في القاعدة, حيث يكون الفضاء أقل تقييدا والبنية كبيرة بالفعل.
للحصول على نظرة أعمق على كيفية أداء المحركات السيكلويدية في الأنظمة الروبوتية تحديدا, راجع دليلنا المخصص ل روبوتات علبة التروس السيكلويدية.
كيفية الاختيار: مفصل الروبوت أو التوافقي?
اختر محرك سيكولوجي عند تحميل الصدمات, الصلابة, العمر الافتراضي, أو الكفاءة هي الأولويات; اختر دافعا توافقيا عند المضغوط, صفر رد فعل سلبي, أو أن النعومة عند الوزن المنخفض غير قابلة للنقاش.
اختر السيكلويدال إذا...
- مفصلك يتعرض لأحمال صدمة أو تصادمات (يتحكم حتى ~5× عزم الدوران المصنف)
- تحتاج إلى صلابة التواء عالية للأحمال الثقيلة أو ذات القصور الذاتي العالي
- دورات العمل المستمرة حيث الكفاءة (85–92%) يقلل من تكاليف الحرارة والطاقة
- عمر خدمة طويل مع تآكل التلامس المتدحرج (لا يوجد إرهاق من فليكسبلاين)
- القاعدة, الكتف, أو محاور الروبوتات الكبيرة حيث يكون الوزن أقل حرجة
اختر الهارمونيك إذا...
- عدم وجود رد فعل عكسي هو مطلب صارم (تحديد المواقع بدقة, التشغيل, الفحص)
- الانضغاط والوزن المنخفض أمران حاسمان (المعصم, الكوبوتس, الروبوتات المتنقلة)
- ناعم, الحركة الخالية من الارتداد مطلوبة للحركات الدقيقة منخفضة السرعة
- يمكنك قبول كفاءة أقل (70–85%) وحدود عمر فليكسبلاين
- الميزانية تسمح بعلاوة تكلفة أعلى تاريخيا
هناك أيضا خيار ثالث يستحق النظر: صناديق التروس الكوكبية. تقدم هذه الأنظمة كفاءة عالية وردود فعل سلبية معتدلة بتكلفة أقل, مع أنها توفر عادة نسب اختزال أقل لكل مرحلة. إذا كنت تزن هذا الخيار مع السايكلويد والهارمونيك, قارن بيننا ناقل الحركة الكوكبي مقابل السيكلويد التحليل.
بالنسبة لمنظمة, عملية الاختيار خطوة بخطوة — بما في ذلك كيفية حساب العزم المطلوب, عامل الخدمة, ونسبة التقليل — اقرأ دليلنا الكامل على كيفية اختيار مخفض السايكلويد.
اعتبارات عملية: التكلفة, الصيانة, والتكامل
ما وراء مواصفات الأداء, التكلفة, الصيانة, وتختلف تعقيد التكامل بين التقنيتين.
التكلفة. تاريخيا، كانت محركات الهارمونيك تحمل زيادة في التكلفة بسبب التصنيع الدقيق المطلوب لأجهزة الفليكسسبلاين ومولد الموجات. وفقا لموقع سورس روبوتكس, تظل المحركات التوافقية مكلفة نسبيا, على الرغم من أن التكلفة انخفضت في السنوات الأخيرة مع دخول المزيد من المصنعين إلى السوق. المحركات السيكلويدية عادة ما تكون أكثر تنافسية من حيث التكلفة, خاصة في الأحجام الكبيرة حيث يزداد تعقيد تصنيع القرص التوافقي.
الصيانة والعمر الافتراضي. تستخدم محركات السيكلويد التلامس الدحرج — الدبابيس الصلبة التي تدحرج على القرص السيكالويدي — والذي يتآكل ببطء وبشكل متوقع. تعتمد المحركات التوافقية على عنصر معدني مرن يتعرض للإرهاق مع مرور الوقت. في تطبيق ثقيل مع أحمال صدمة, يمكن للمحرك السيكوري أن يدوم أكثر من الدافع التوافقي بفارق كبير ببساطة لأنه لا يوجد مكون مرن للتعب.
التكامل. المحركات السيكلويدية أكبر وأثقل لنفس تصنيف العزم, وهذا مهم في مفاصل المعصم والكوع حيث المساحة ضيقة. عامل الشكل المدمج لمحركات الهارمونيك هو ميزة التكامل المميزة لديها. ومع ذلك, عادة ما تكون الضربات السيكلويدية أبسط في التركيب والمحاذاة في وضعيات القاعدة والكتف, حيث أن الغلاف الأكبر نادرا ما يشكل مشكلة.
هناك قيد يستحق الذكر: وفقا لسورس روبوتيكس, المخفضات الدائرية غير فعالة عند نسب التروس الصغيرة. تم تصميمها لتقليل الارتفاع العالي — عادة 30:1 وما فوق. إذا كان طلبك يحتاج إلى تخفيض أقل من ذلك, قد يكون ناقل الحركة الكوكبي أكثر ملاءمة. للمقارنة جنبا إلى جنب, انظر إلى ناقل الحركة الكوكبي مقابل الدفع التوافقي الدليل.
الأسئلة الشائعة
هل يمكن دفع المحركات السيكلويدية للخلف?
يمكن دفع المحركات السيكلويدية إلى الخلف, ولكن باحتكاك أعلى من المحركات التوافقية. تعتمد قابلية الارتداد على نسبة الاختزال, التحميل المسبق, والتزييت. عمليا, توفر محركات السيكلويد قابلية للرجوع إلى الوراء محدودة, بينما تكون المحركات التوافقية أسهل في الرجوع عند نسب تقليل معتدلة — وهو اعتبار مهم للروبوتات التعاونية والمحاور المحملة بالجاذبية.
وهذا أكثر تكلفة: المحرك الدائري أو التوافقي?
تاريخيا، كانت محركات الهارمونيك تحمل زيادة في التكلفة بسبب التصنيع الدقيق المطلوب لأجهزة الفليكسسبلاين ومولد الموجات. المحركات السيكلويدية عادة ما تكون أكثر تنافسية من حيث التكلفة, خاصة عند الأحجام الأكبر. ومع ذلك, تختلف الأسعار بشكل كبير حسب العلامة التجارية, الحجم, والحجم — انخفضت أسعار الدفع التوافقي في السنوات الأخيرة مع تزايد المنافسة.
والذي يدوم لفترة أطول: المحرك الدائري أو التوافقي?
عادة ما تدوم المحركات السيكلويدية لفترة أطول في التطبيقات الثقيلة لأنها تستخدم التلامس الدوار بدلا من العنصر المعدني المرن الذي تعتمد عليه المحركات التوافقية. يعد إجهاد فليكسبلاين الآلية الأساسية للتآكل الذي يحد من عمر القيادة التوافقية — خاصة تحت أحمال الصدمات أو التشغيل المستمر عالي العزم.
كل من صناديق التروس السيكلويدية والمحركات التوافقية من التقنيات المثبتة للمفاصل الروبوتية, لكنها تجيب على أسئلة هندسية مختلفة. إذا كانت الأولوية هي التراكم, صفر رد فعل سلبي, ودقة سلسة — انظر إلى المحركات التوافقية. إذا كانت الأولوية هي تحمل الصدمات, الصلابة, وعمر خدمة طويل تحت الأحمال الثقيلة — المحرك السيكوري هو الخيار الأكثر موثوقية. بالنسبة لمعظم الروبوتات الصناعية, التصميم الأمثل يستخدم كلا الاثنين: الضربات الدائرية عند القاعدة والكتف, ضربات هارمونية عند المعصم والكوع.
تقوم شركة مينغي بتصنيع مختزلات العجلة الدائرية في شنغهاي مع خيارات تخصيص OEM — إذا كان تطبيقك يميل إلى المسار السيكوري, فريقنا يمكنه مساعدتك في اختيار الوحدة المناسبة لمفصل الروبوت الخاص بك.
شارك على وسائل التواصل الاجتماعي:


تواصل معنا
محرك تروس بزاوية قائمة: مطابقة الإمداد الكهربائي, السرعة المتغيرة والفرملة
26 أكتوبر, 2026
التخطيط لتركيب مخفض الميل: تحويل متطلبات العمود إلى تخطيط عملي للقيادة
26 أكتوبر, 2026
اختيار ناقل حركة رافعة علوية بناء على وظيفة الرفع أو السفر
26 أكتوبر, 2026
استبدال ناقل الحركة الصناعي الدودمي: ما الذي يجب الاحتفاظ به وما الذي يجب إعادة تقييمه
25 أكتوبر, 2026